数据为先。模型紧随。
数据
专有 POV 硬件以工业规模捕获人类经验。面向操控、交互与长时程学习的精选数据流。
- 数据产品
- 3
- 前沿研究
- 3
- 30 FPS
- 1080p
POV PIPELINE // ACTIVE
01精选 POV 数据流
数据产品
 DS_001
手-物交互
操控任务
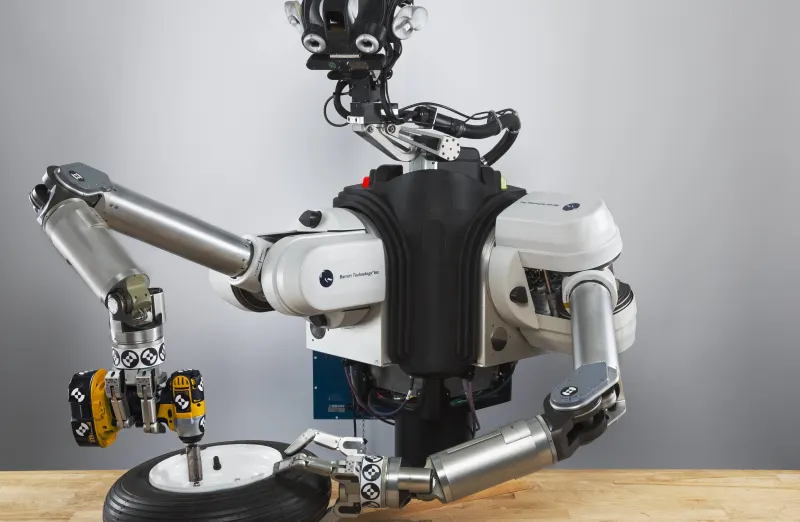
真实人类操控的高密度 POV 片段:烹饪、清洁、拾取、放置、工具使用等。
- 密集轨迹
- 动作丰富
- 1080p/30fps
 DS_002
感知与可供性
人与环境交互
包含物体线索、空间上下文和来自真实家庭/工作环境的自然场景动态的 POV 视频。
- 可供性
- 上下文丰富
- 室内工作流
 DS_003
多步序列
长时程片段
包含多步动作、环境变化、错误和恢复的扩展 POV 片段。
- 复杂规划
- 错误恢复
- 时序推理
02最先进的基准
前沿研究
- 01
POV-LEARN
模仿学习
用于可扩展模仿学习的第一人称视频数据管道。使机器人能够从人类演示中学习。
- 02
ACTION-VLA
VLA 模型
视觉-语言-动作模型集成研究。在感知和机器人控制之间建立桥梁。
- 03
DEXTEROUS-X
机器人操控
从以自我为中心的视频数据集获取高级操作先验。教授机器人精细运动技能。
03受限 // 数据目录
数据目录
浏览每个数据集的样本、结构与授权条款。使用机构账号登录以申请访问。